- Dovanos ir švenčių dekoracijos
- Telefonų priedai
- Foto ir video
- Kompiuteriai ir elektronika
- Sportas ir fitnesas
- Grožis ir sveikata
- Automobilių ir motociklų prekės
- Dviračių priedai
- Namai ir buitis
- Sodas ir laisvalaikis
- Prekės vaikams ir kūdikiams
- Žaidimai, hobiai ir laisvalaikis
- Turizmas ir laisvalaikis gamtoje
- Gyvūnų prekės
- Prekės su defektais
Keturkojai robotai
Šioje kategorijoje pateikiami pažangūs keturkojai robotai bei mobiliosios platformos, tarp kurių rasite Unitree Go2 Air, Go2 Pro ir ratinį Go2-W modelį. Šie įrenginiai sukurti efektyviam judėjimui įvairiomis vietovėmis, programavimo eksperimentams, tyrimams bei technologijų entuziastams. Atraskite šiuolaikinės robotikos galimybes ir išsirinkite jūsų poreikius atitinkantį mobilųjį robotą.
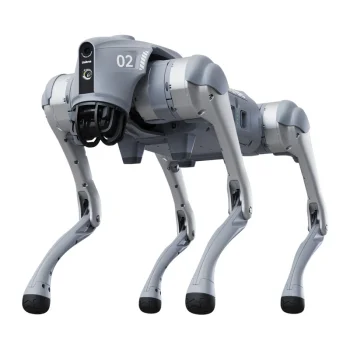
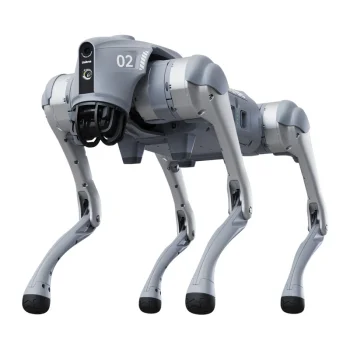
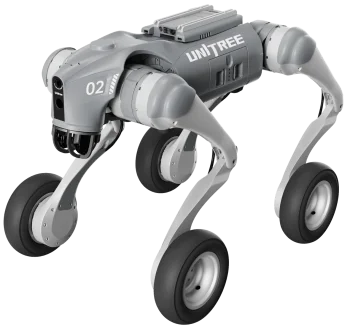
Pažangūs keturkojai robotai atveria naujas galimybes automatizacijos, inžinerinių tyrimų ir technologijų taikymo srityse. Šie mobilieji įrenginiai pasižymi išskirtiniu stabilumu, manevringumu ir gebėjimu patikimai judėti įvairia aplinka.
Pagrindiniai keturkojų robotų modeliai ir savybės
- Unitree Go2 Air – universalus keturkojis robotas, pritaikytas pažinčiai su robotikos platformomis ir baziniams judėjimo scenarijams.
- Unitree Go2 Pro – pažangesnis modelis su platesnėmis jutiklių bei skaičiavimo galimybėmis, tinkamas sudėtingesniems projektams.
- Unitree Go2-W – hibridinis ratinis-kojinis robotas, suderinantis ratų greitį lygioje vietoje su galūnių lankstumu ant kliūčių.
Renkantis keturkojį robotą, svarbu įvertinti planuojamą taikymo sritį: edukaciniams tikslams pakanka bazinių modifikacijų, o programinės įrangos vystymui ir testavimui naudinga rinktis platformas su papildomomis integracijomis.
Dažniausiai užduodami klausimai (FAQ)
Kuo išsiskiria ratinis keturkojis robotas?
Ratinis-kojinis robotas, toks kaip Unitree Go2-W, turi ant kojų sumontuotus ratus, todėl lygiu paviršiumi rieda greitai ir sklandžiai, o susidūręs su laiptais ar nelygumais žingsniuoja kaip įprastas keturkojis.
Kokiais tikslais dažniausiai naudojami šie keturkojai robotai?
Šios platformos dažniausiai naudojamos mokslo ir mokymo įstaigose, autonominio judėjimo algoritmų kūrimui, aplinkos stebėjimui bei robotikos technologijų demonstravimui.